【ラン実験1】 ランニングテンポを変えると「リーン角度SD」はどう変化するのか?
 Dailythm Lab
腰部に装着したスマートフォンの2軸加速度から算出した「見かけのリーン角」を用い、設定テンポ3水準 × シューズ4水準=12試行の探索的ラン実験を分析しました。予想外に得られた「リーン角SD」の意味を、ランニング動作との関係から考察し、次の仮説検証実験を設計します。
12試行174 / 177 / 180 bpm4シューズ反復なし図表は Case 01 内で通し番号を付し、図・表のタイトルは英語で統一しています。
実験事例01|解説動画
今回の実験の目的、12試行の分析結果、見かけのリーン角SDについての考察を動画で紹介します。
動画は実験結果を紹介するものです。今回の結果は探索的な個人内実験に基づいており、一般化された結論ではありません。詳しい方法・グラフ・統計分析は以下で解説します。
1. 背景と目的
ここでいう健康増進は、単に現在の健康状態を維持することではありません。走る能力そのものを高め、「長い距離を、楽に、速く走ることができる」状態を目指します。Dailythm Labのラン実験では、センサーで得られるデータを目的そのものにするのではなく、この目標に近づくためのヒントを見つけるための手段としてデータ分析を行います。
そのため、ランニングデータから見つかった特徴量についても、「統計的に差があるか」だけで終わらせず、長距離をより楽に、より速く走ることにつながる情報なのかという視点で意味を考えます。今回の実験では、その過程で偶然ではなく一貫した変化を示した「リーン角SD」に着目しました。
今回の実験の目的
設定テンポを変えたときにリーン角SDがどのように変化するかを確認し、さらにその変化が、ケイデンス・ステップ長・上下動などのランニング動作とどのように関係するのかを調べます。最終的には、走り方を変えることで「楽に、速く、長く」走るための手掛かりとなる指標かを検証することが目的です。
ランニングを続ける原点
楽に、速く走る
そのためのヒントを探す
2. リーン角の定義
本レポートでいうリーン角は、走行中の体幹の前後方向の傾きを表す角度です。具体的には、側面から見たときの鉛直線と体幹軸のなす角 θとして定義します。スマートフォンは腰の背中側に、横向きに装着します。
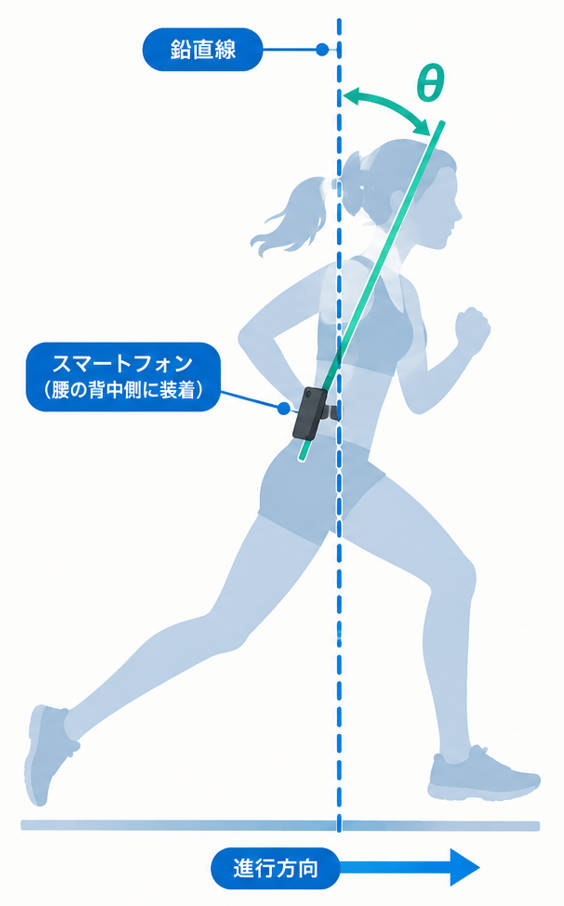
側面から見た模式図。青い破線が鉛直線、緑の線が体幹の軸、θが鉛直線から体幹軸までの角度です。スマートフォンは腰の背中側に横向きで装着しています。
3. 実験概要
各試行は約400 m。スマートフォンは腰部に装着し、ケイデンス、ステップ長、ペース、上下動、接地時間などを記録しました。シューズはAS・DL・NB・SDの4水準です。
4. 12試行の実測値
| テンポ | 靴 | リーン角SD deg | ケイデンス spm | ステップ長 m | ペース min/km | 上下動SD mm |
|---|---|---|---|---|---|---|
| 174 | AS | 76.12 | 171.9 | 1.307 | 4:27 | 55.89 |
| 174 | DL | 74.85 | 163.2 | 1.302 | 4:42 | 50.49 |
| 174 | NB | 75.61 | 171.7 | 1.299 | 4:29 | 48.41 |
| 174 | SD | 74.54 | 168.8 | 1.282 | 4:37 | 54.50 |
| 177 | AS | 76.01 | 174.1 | 1.270 | 4:31 | 49.04 |
| 177 | DL | 76.33 | 174.0 | 1.329 | 4:19 | 53.39 |
| 177 | NB | 74.26 | 172.2 | 1.302 | 4:28 | 51.47 |
| 177 | SD | 77.33 | 171.2 | 1.208 | 4:50 | 50.76 |
| 180 | AS | 77.87 | 176.8 | 1.212 | 4:40 | 45.96 |
| 180 | DL | 77.27 | 176.8 | 1.207 | 4:41 | 46.90 |
| 180 | NB | 77.83 | 178.3 | 1.270 | 4:25 | 47.52 |
| 180 | SD | 76.78 | 176.7 | 1.260 | 4:30 | 46.98 |
5. 設定テンポとリーン角SD
4種類のシューズについて、174→177→180 bpmとテンポを上げると、リーン角SDは概ね増加しました。4シューズで同じ方向の変化が観察されている点が重要です。
各テンポの平均リーン角SDは 174 bpm:75.3° / 177 bpm:76.0° / 180 bpm:77.4° でした。全12試行の相関は r=0.741、p=0.0058。
6. 「速く走るほど大きい」ではない
リーン角SDと平均ペースには有意な直接相関がありませんでした。したがって、今回のリーン角SDの変化を「走行速度が上がったため」と単純には説明できません。
むしろ今回の条件では、テンポを変えてもペースは大きく変化せず、ランナーがステップ頻度とステップ長を組み合わせて走り方を調整していた可能性があります。
7. ケイデンスとステップ長
リーン角SD × ケイデンス:r=0.729、p=0.0072。テンポに近い実測ケイデンスに対してリーン角SDが増えることは、今回の重要な観察です。
リーン角SD × ステップ長:r=-0.662、p=0.0190。ただし、この相関は設定テンポによる共通変化で生じた可能性があります。
8. 上下動との対照
テンポと上下動SDは反対方向の変化を示しました。今回のデータでは、テンポ上昇に伴ってリーン角SDは増える一方、上下動SDは低下方向です。 上下動SDの単位はmmです。
ケイデンス ↑
上下動SD ↓
方向変動?
これは「リーン角SD=単純な身体の揺れ」とする解釈とは合いません。身体運動の大きさではなく、腰部で観測される加速度ベクトルの方向変化を反映している可能性があります。
9. 物理的意味についての考察
9-1. ランニング中のリーン角は「姿勢角」だけではない
センサーが受ける加速度は概念的に、
測定加速度 = 重力加速度 + 動的加速度
です。したがって、2軸加速度から算出したリーン角は、走行中には実際の体幹前傾角だけでなく、接地・制動・推進・上下動・身体の回転などの影響を受けます。
9-2. 現時点の最有力仮説
ここで「リーン角SDが大きい=フォームが悪い」とは解釈しません。現段階では、ランニングテンポに対する身体運動の応答を表す候補特徴量と位置付けます。
9-3. 「長い距離を、楽に、速く走る」という目的から見た意味
今回のデータだけでは、リーン角SDが大きいほど「楽に走れる」、あるいは小さいほど「速く走れる」といった結論は出せません。むしろ重要なのは、テンポを変えると身体の動き方が変化し、その変化をスマートフォンの加速度データから捉えられる可能性が見えてきたことです。
長距離を楽に走るためには、単に速度を上げるだけでなく、一定の速度を長く維持できることが重要です。そのため今後は、リーン角SDのような動作指標を、心拍数・主観的運動強度(RPE)・ペース・走行距離などと組み合わせ、「同じ速度をより低い負担で維持できるか」「同じ負担でより速く走れるか」という観点から検証する必要があります。
10. 統計結果
| 関係 | r | p | 判定 |
|---|---|---|---|
| 設定テンポ × リーン角SD | +0.741 | 0.0058 | 有意 |
| リーン角SD × ケイデンス | +0.729 | 0.0072 | 有意 |
| リーン角SD × ステップ長 | -0.662 | 0.0190 | 有意 |
| リーン角SD × ペース | +0.141 | 0.6619 | 非有意 |
| ステップ長 × ペース | -0.727 | 0.0074 | 有意 |
| 設定テンポ × 上下動SD(mm) | -0.726 | 0.0075 | 有意 |
テンポ・シューズを調整した場合
リーン角SDとステップ長について、設定テンポとシューズの影響を線形に取り除いた残差同士を相関すると、r=-0.352、p=0.2622 でした。今回の12試行では有意ではありません。したがって、「リーン角SDがステップ長と独立に関連する」とまでは現段階では言えません。
11. 仮説検証のための次回実験計画
目的
リーン角SDが、テンポに対する腰部の動的加速度ベクトル方向の変動を反映するかを検証する。
実験A|テンポ応答の再現性
- テンポ:174 / 177 / 180 bpm(必要なら170〜185 bpmへ拡張)
- シューズ:まず1足に固定
- 各条件:3〜5反復
- 距離:約400 mまたは一定時間
- 主要指標:リーン角SD、ケイデンス、ステップ長、上下動SD
判定:テンポ上昇に伴うリーン角SD増加が、別試行でも再現するか。
実験B|2軸加速度への分解
- リーン角の元になった2軸加速度X/Yを保存
- 各軸のSD・RMS・ピーク値を算出
- リーン角SDとの関係を比較
- 可能ならジャイロ軸のSDも同時取得
判定:リーン角SDの増加が、特定軸の振幅、2軸の比率、位相差、または実際の回転運動のどれで説明できるか。
実験C|接地同期波形
- 接地を基準に1ステップを正規化
- 174 / 177 / 180 bpmのリーン角波形を重ねる
- ピーク・谷・振幅・位相を比較
判定:リーン角SDの増加が、ランニング周期のどの位相で生じるかを確認する。
実験D|シューズの影響
テンポ×シューズの交互作用を検証するには、各セル1回では不十分です。次回は各テンポ×各シューズを最低3回程度反復し、実験誤差を推定できる設計にします。
主要な検証項目
- テンポ上昇に伴うリーン角SD増加が再現する。
- その傾向がシューズを変えても再現する。
- 単なる加速度振幅増加ではなく、方向変動として説明できる。
- テンポを統制してもリーン角SDとステップ長の関係が残るか確認する。
- ジャイロと比較し、「実際の回転」と「見かけの角度変動」を分離する。
12. 現時点での結論
今回の実験は、当初想定した「加速度から正確な体幹リーン角を測る」という目的には限界がありました。しかし、その見かけのリーン角の標準偏差(リーン角SD)が設定テンポに応答するという予想外の結果が得られました。
さらに、リーン角SDは平均ペースとは直接結び付かない一方、ケイデンスとは関連し、ステップ長とも関連しました。上下動SDとは異なるテンポ応答を示している点も注目されます。
リーン角SDは「体幹前傾の安定性」を直接表す指標ではなく、ランニングテンポの変化に伴う、腰部における動的加速度ベクトルの方向変動を捉える特徴量である可能性があります。
次のステップは、同一条件の反復実験と50 Hz生波形の接地同期解析です。これにより、リーン角SDが単なる計算上のアーティファクトなのか、それともテンポに対する身体運動の再現性ある応答なのかを検証します。